


Prancha voadora elétrica viraliza na China — mas o que realmente faz o projeto sair do chão?

Ilustração conceitual; não representa nem comprova o protótipo mostrado no vídeo. Imagem gerada por IA pelo Engenharia360.

Rascunho editorial em revisão. Uma prancha voadora elétrica criada na China colocou a engenharia experimental no centro das atenções após aparecer em um vídeo de aproximadamente dez minutos. Nas imagens publicadas pelo canal 神奇阿宇AmazingAyu, um homem aparece sobre uma plataforma elétrica multirrotor capaz de pairar e realizar deslocamentos curtos. O projeto chama atenção, mas o que foi divulgado precisa ser separado em três camadas: o que o vídeo mostra, o que o criador afirma e o que pode ser verificado de forma independente.
Reportagens chinesas identificam o criador como Song Xingyu, de Badong, na província de Hubei. Segundo o relato reproduzido por esses veículos, a primeira tentativa usava pequenos turbojatos e foi abandonada depois de um episódio de combustão durante os testes. A versão seguinte teria adotado propulsão elétrica com dez conjuntos de motores e hélices.
Vídeo original de 神奇阿宇AmazingAyu. As demonstrações e especificações apresentadas não equivalem a validação técnica independente.
Como a prancha voadora elétrica consegue sair do chão
A prancha voadora elétrica precisa produzir empuxo superior ao peso combinado da estrutura, das baterias e do piloto. Fontes que repercutiram o projeto citam dez unidades de propulsão com mais de 30 kgf de empuxo cada e corrente de pico de 2.000 amperes. Esses números são atribuídos ao material divulgado pelo criador e não foram confirmados pelo Engenharia360 em documentação técnica ou ensaio independente. Para entender a base desse sistema, veja como funcionam os diferentes tipos de motores elétricos.
Na prancha voadora elétrica, mesmo que o empuxo declarado esteja correto, levantar voo é apenas o começo. A estrutura precisa distribuir cargas, resistir à vibração e manter cada hélice longe do corpo do piloto. Também precisa conservar margem de controle: operar todos os motores no limite deixaria pouca capacidade para corrigir inclinações, rajadas ou mudanças bruscas de peso.
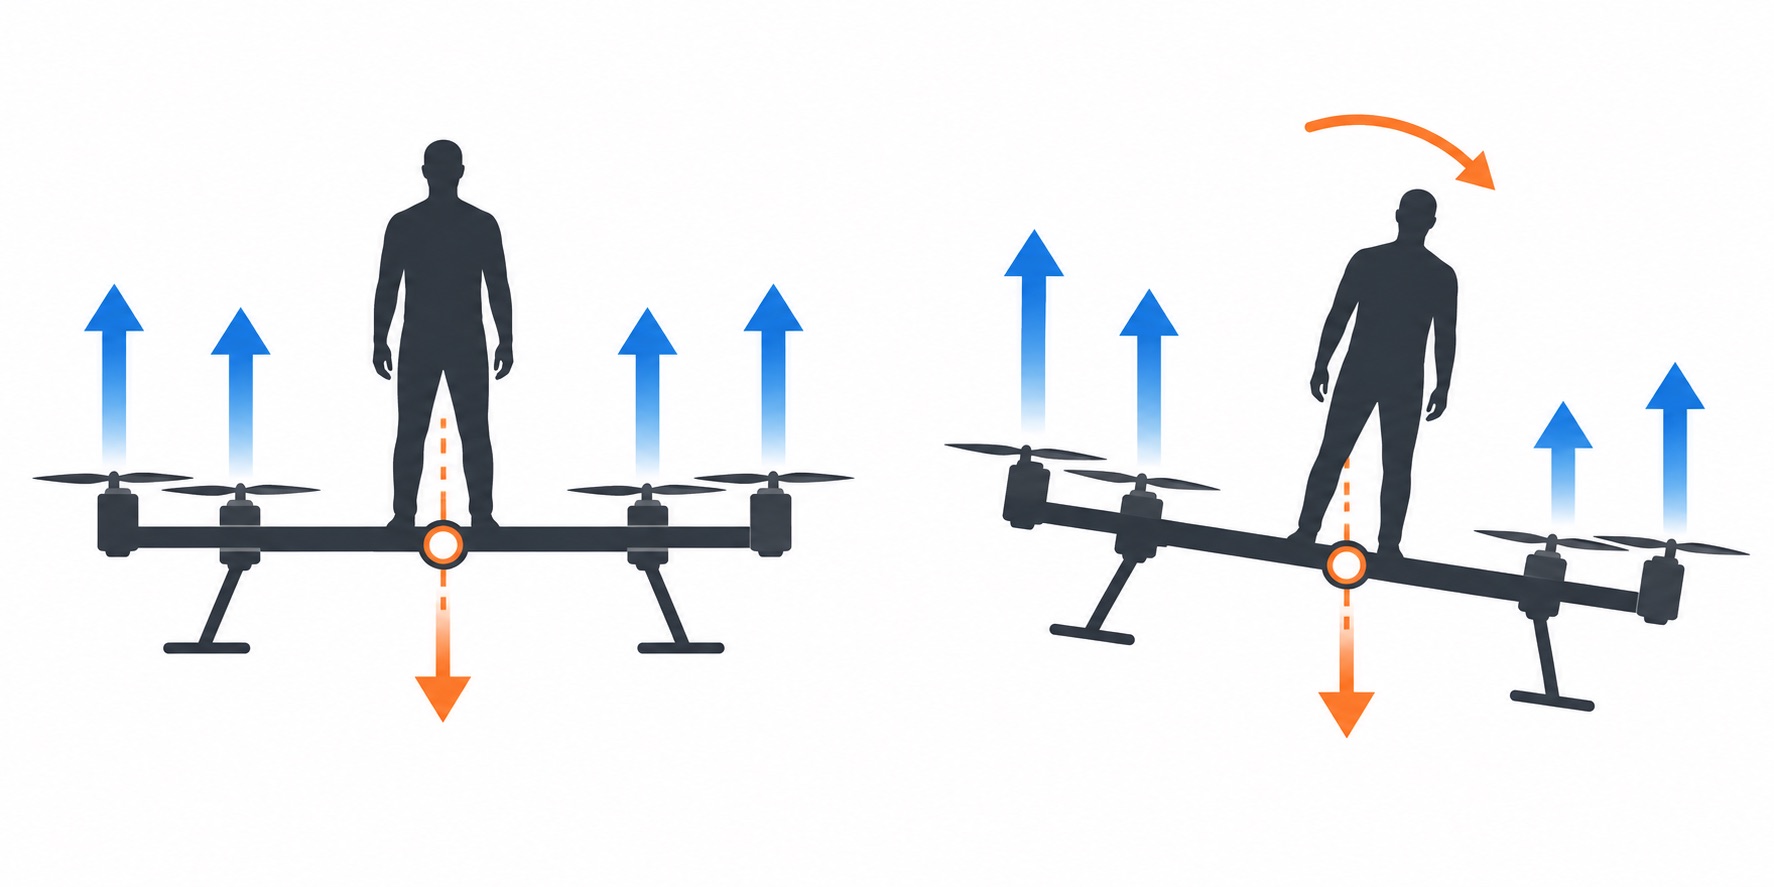
O corpo do piloto vira parte do sistema de controle
Em um drone convencional, o centro de massa costuma ficar próximo do plano dos rotores. Em uma prancha, o corpo humano eleva esse centro e ainda o desloca a cada movimento. Uma mudança pequena de postura pode criar torque suficiente para inclinar o conjunto. Sensores inerciais, controladores rápidos e variação coordenada da rotação dos motores são essenciais para reagir antes que a inclinação cresça.
PUBLICIDADE
CONTINUE LENDO ABAIXO
O princípio não é exclusivo desse projeto. Pesquisas com robôs voadores mostram como erros de massa, posição e atitude tornam a decolagem instável e como o controle do vetor de empuxo pode reduzir giros e mergulhos. A comparação ajuda a explicar a física, mas não comprova que a prancha do vídeo empregue a mesma arquitetura.
Energia e redundância são as grandes perguntas
Uma corrente de pico elevada, isoladamente, não informa potência, autonomia ou segurança. Para avaliar o sistema seriam necessários ao menos tensão, capacidade e química das baterias, duração do pico, potência contínua, bitola dos condutores, especificação dos controladores e estratégia térmica. Também importa saber o que acontece quando um motor, sensor, controlador ou módulo de bateria falha.
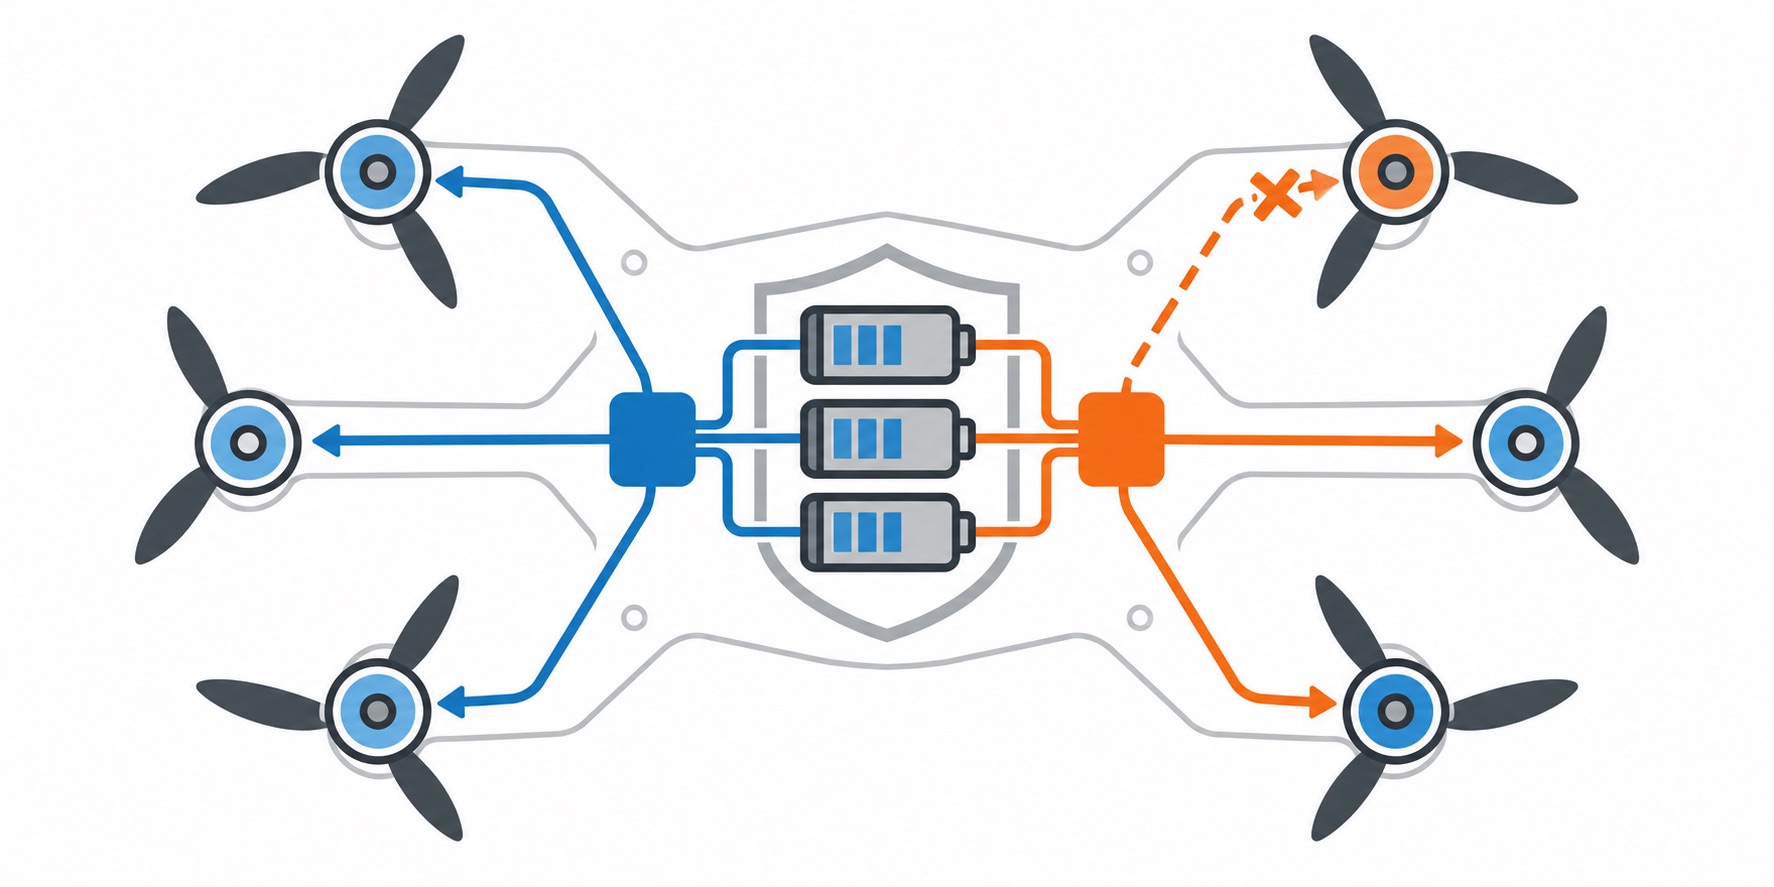
Em uma aeronave experimental tripulada, redundância não significa apenas instalar vários motores. O veículo precisa detectar a falha, isolar o componente e continuar controlável com a capacidade restante. Proteções físicas para as hélices, desligamento de emergência, contenção de baterias e uma área de testes realmente isolada também fazem parte do problema.
E onde entra a inteligência artificial?
As reportagens dizem que um telefone com recursos de IA teria sido usado para analisar falhas, monitorar atitude e apoiar o treinamento do piloto. Isso não permite concluir que a IA controle o voo. Há uma diferença importante entre sugerir mudanças de projeto, emitir alertas de postura e participar do laço de controle que estabiliza a aeronave em tempo real. O material público consultado não detalha essa fronteira.
PUBLICIDADE
CONTINUE LENDO ABAIXO
Protótipo impressionante não é produto certificado
O vídeo tem valor para discutir prototipagem, integração eletromecânica e controle, mas não apresenta por si só ensaios estruturais, histórico de falhas, autonomia medida, envelope de voo ou certificação. Também não foi localizada documentação pública que esclareça a autorização das demonstrações mostradas.
A regulamentação chinesa consultada define aeronave não tripulada como aquela sem piloto a bordo. Como a prancha transporta uma pessoa, enquadrá-la diretamente nas regras de drones seria precipitado. A classificação e as exigências aplicáveis precisam ser confirmadas com especialistas locais em aviação e com documentação do projeto.
A prancha voadora elétrica é um protótipo visualmente marcante e editorialmente relevante — desde que tratado como experimento apresentado por seu criador, e não como veículo pronto, seguro ou validado. A pergunta mais interessante não é apenas “ele voa?”, mas quais margens de controle, energia e segurança tornam esse voo repetível.
Fontes: 神奇阿宇AmazingAyu/YouTube, Jimu News via Phoenix, EJ Tech, pesquisa sobre controle vetorial de robô voador e Administração de Aviação Civil da China.
